Noticias del sector
2026-09-03
Contenido
Un ingeniero de I+D nos dijo una vez que un motor sin escobillas que funcionaba perfectamente en un banco de pruebas de drones se detuvo en cuestión de minutos en un brazo robótico. La causa no fue la falta de poder. Había una discrepancia entre la especificación de par continuo utilizada por el fabricante del dron y el perfil de par de retención alto y de baja velocidad exigido por una articulación robótica. Un motor sin escobillas para robótica debe mantener su posición contra la gravedad, moverse suavemente a 20 RPM y sobrevivir a frecuentes ciclos de arranque y parada sin daño térmico. Ese es un panorama de especificaciones completamente diferente.
Los ingenieros de adquisiciones a menudo cometen el mismo error: eligen un motor basándose en las RPM sin carga más altas de un catálogo y luego descubren que el par continuo a la velocidad real de la junta se queda corto. El resultado es un rediseño que cuesta meses.
Un motor sin escobillas para robótica es una máquina síncrona trifásica diseñada para una alta densidad de par, un par dentado bajo y retroalimentación de posición de circuito cerrado en lugar de RPM máximas sin carga.
La diferencia se vuelve obvia cuando se compara un motor de propulsión para drones con un actuador conjunto. Se selecciona un motor de dron para lograr una relación de empuje-peso a altas RPM. Se selecciona un motor de articulación de robot para par continuo a baja velocidad, a menudo con una caja de cambios armónica que reduce la velocidad de salida a 20-60 RPM mientras se multiplica el par. Los parámetros críticos son la densidad del par (nm por kilogramo de masa del motor), el par dentado (retén magnético que provoca una rotación desigual) y la flexibilidad del devanado.
Los devanados y codificadores también se deciden a nivel de aplicación. Un motor que funciona para un eje de muñeca de 24 VCC puede necesitar un devanado de 310 VCC para un eje de cintura pesado, y el tipo de codificador debe coincidir con la entrada del controlador. Estas no son opciones de catálogo; son opciones de ingeniería.
Para las articulaciones de robots, el factor de reducción entre el par máximo y el par continuo suele ser de 2,5 a 3 veces. Especifique siempre la cifra continua, no la cifra máxima.
El par continuo a bajas RPM determina si un robot puede sostener una carga útil; la velocidad máxima en la hoja de datos no.
La gravedad siempre actúa sobre el motor, incluso cuando el brazo está parado. Un eje de muñeca que transporta una herramienta de 2 kg necesita aproximadamente entre 0,5 y 1,5 Nm de par continuo a 50-100 RPM para mantener la herramienta estable. Un eje de codo necesita 3-8 Nm. Un eje de hombro que maneja una carga útil completa puede necesitar entre 15 y 40 Nm. La velocidad sin carga de 6000 RPM es irrelevante aquí porque la articulación nunca opera cerca de esa velocidad.
Utilice un margen de seguridad de 3x al dimensionar un motor conjunto. Un motor que proporciona sólo el par exacto requerido se sobrecalentará durante el primer mes de funcionamiento.
| Tipo de articulación robótica | Par continuo requerido en la salida | Marco BLDC típico |
| Eje de la muñeca | 0,5-1,5 Nm | 42mm |
| Eje del codo | 3-8 Nm | 57-76 milímetros |
| Eje del hombro | 15-40 Nm | 80-100 milímetros |
La arquitectura conjunta debería determinar el bastidor del motor y la caja de cambios, y no al revés.
Las articulaciones de hombro de alta carga se benefician de los motores de engranajes armónicos, que ofrecen juego cero y alta densidad de energía. Jiangsu Retek Motion Co., Ltd. (Retek Motion) ofrece un motor de engranajes armónicos de 200 Nm que se adapta a ejes pesados de hombros y cintura. Las cargas útiles medianas en brazos colaborativos y manipuladores móviles funcionan bien con motorreductores de 60 Nm. Para la robótica médica compacta montada en el hombro, un motor sin escobillas Outrunner de 42mm con reductor proporciona densidad de potencia en un espacio pequeño.
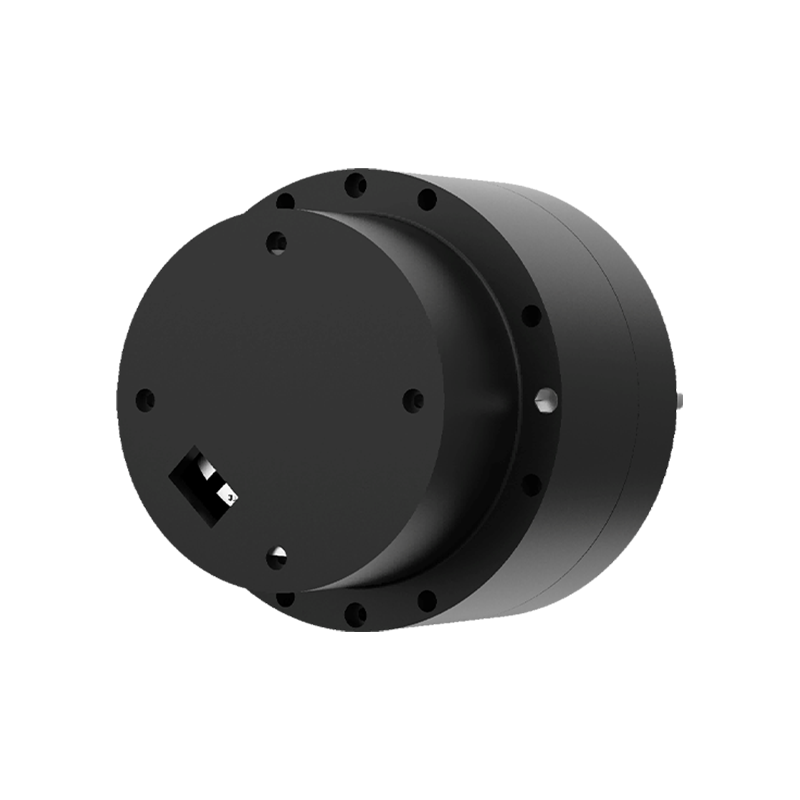 Motor de engranajes armónicos de 200 Nm para articulaciones de robots de servicio pesado Este motor ofrece un par de 200 Nm sin juego, lo que lo hace adecuado para ejes pesados de hombros y cintura en robots que requieren un posicionamiento preciso y repetible. Ver producto →
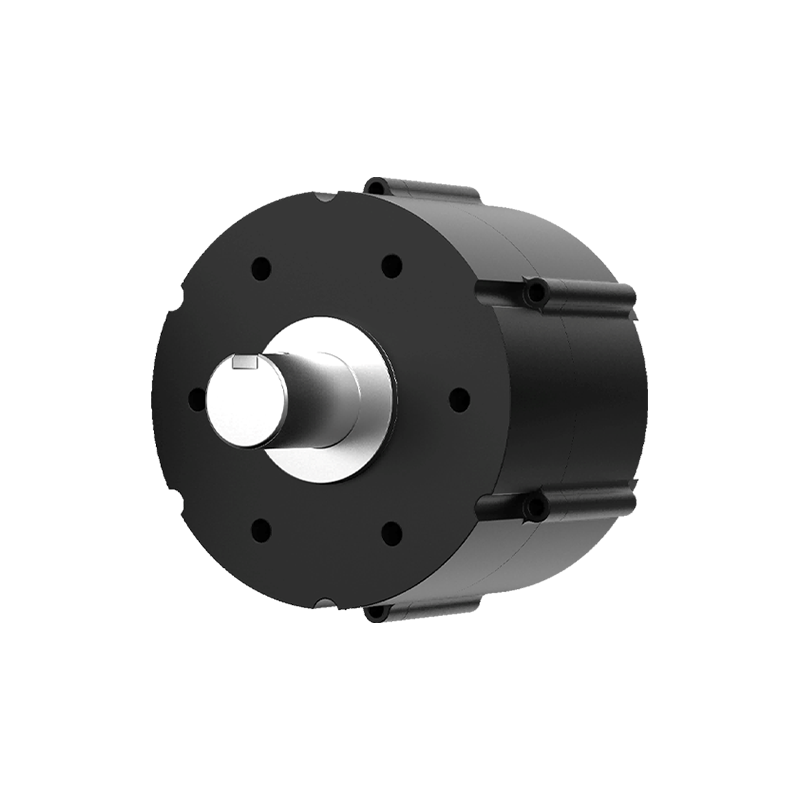 Motorreductor de 60 Nm para robots y manipuladores colaborativos Con un par nominal de 60 Nm, este motorreductor se adapta a brazos colaborativos y manipuladores móviles de carga útil media, lo que proporciona un rendimiento fiable para diversas tareas robóticas. Ver producto →
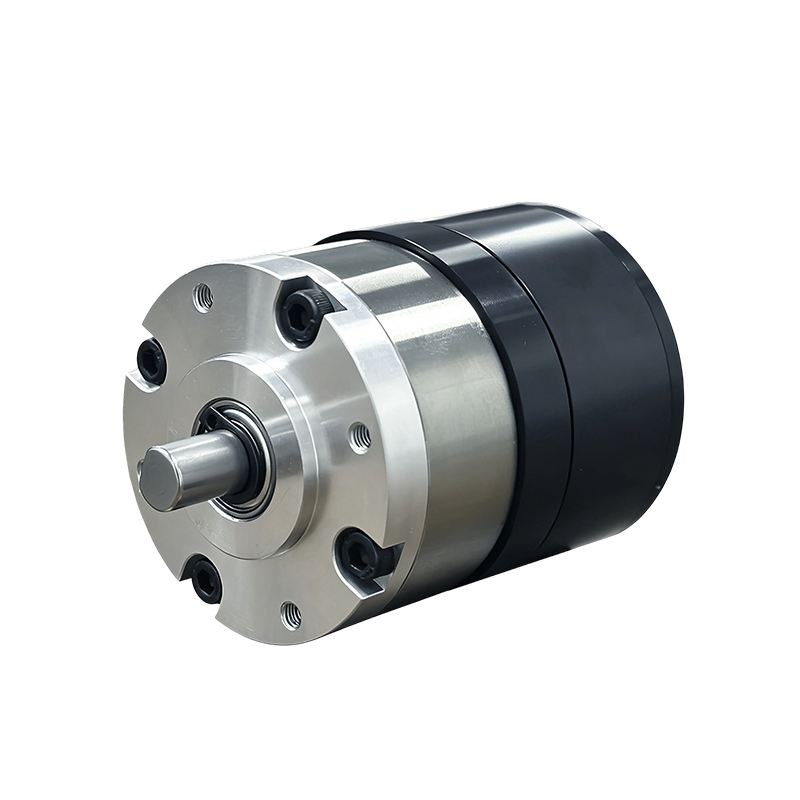 Motor sin escobillas Outrunner de 42 mm con reductor para robótica médica Este motor compacto sin escobillas Outrunner de 42 mm con reductor ofrece un alto par y un control preciso, ideal para aplicaciones de robótica médica montadas en el hombro. Ver producto →
Las cajas de engranajes armónicos ofrecen juego cero, lo cual es necesario para un posicionamiento repetible. Las cajas de engranajes planetarias son menos costosas y toleran mejor las cargas de impacto, por lo que se adaptan a las ruedas de los robots móviles que golpean bordillos y rampas. El bastidor del motor sigue la elección de la caja de cambios y no al revés.
Utilice esta lista de verificación al evaluar cualquier motor candidato para una articulación de robot:
Un marco más grande no siempre produce proporcionalmente más torque utilizable, porque el factor de llenado del devanado y la disipación de calor cambian con el diámetro y la longitud axial.
La línea CC sin escobillas de Retek Motion abarca desde 28 mm hasta 130mm. Los valores de par continuo representativos en la serie de 24 VCC son aproximadamente 0,4 Nm para un motor de 42 mm, 0,8 Nm para 57 milímetros, 1,6 Nm para 76 milímetros, 2,2 Nm para 80mm, 3,5 Nm para 100mm y 6,5 Nm para 130 mm. La progresión se acerca más a una relación cúbica con el diámetro del rotor, razón por la cual la selección del tamaño del bastidor es principalmente un problema de diseño térmico.
En el eje del hombro, un BLDC de 100 mm más una caja de cambios armónica de 200 Nm cubre la mayoría de las cargas útiles industriales. Por debajo de eso, los marcos de 80 mm y más pequeños manejan los movimientos de la muñeca y del punto central de la herramienta.
La flexibilidad de ingeniería y la integración de fabricación vertical son más importantes que la amplitud del catálogo, porque la mayoría de las articulaciones de robots requieren un proyecto de motor personalizado.
Retek Motion ha diseñado y fabricado motores de CC sin escobillas internamente desde 2018. La empresa también produce carcasas de cajas de cambios mecanizadas por CNC, componentes de fundición a presión y mazos de cables bajo un mismo techo. Esa combinación permite a un fabricante de robots iterar en las configuraciones de devanados, codificadores y conectores sin coordinar a varios proveedores.
Para casos de uso específicos, Retek motores sin escobillas de bajo engranaje reduce la ondulación de posición en la salida, mientras Motores CC sin escobillas de alto par Proporcionar el margen necesario cuando las cargas útiles son dinámicas.
El motor de un robot es un sistema sobre un eje: los devanados, el codificador, el freno, la caja de cambios y el arnés deben estar alineados con un perfil de par-velocidad.
Comience la especificación de su motor con el par continuo a la velocidad de la articulación, no la velocidad sin carga de la hoja de datos.
Un motor robótico sin escobillas está especificado para par continuo a baja velocidad, baja cogación y compatibilidad con retroalimentación, mientras que un motor BLDC normal suele estar clasificado para velocidad máxima y alta potencia de salida.
Multiplique la masa de la carga útil por la longitud del brazo de momento, sume la inercia reflejada y las pérdidas de la caja de cambios, luego aplique un factor de seguridad de al menos 3x.
Las cajas de engranajes armónicos proporcionan un juego cero y una alta reducción para uniones de brazos precisas; Las cajas de cambios planetarias soportan mejor las cargas de impacto para las ruedas motrices móviles.
Sí. El controlador integrado y las opciones de bobinado personalizado son estándar, y un proveedor integrado verticalmente también puede producir la carcasa de la caja de cambios y el mazo de cables.
Productos relacionados
Building 10, No.199, Jinfeng Road, Suzhou High-tech, Jiangsu Province, China
+86-133 3869 4967
+86-512 6876 9967
sean@retekmotion.com
rsgrivic@126.com
 WhatsApp
Copyright © Jiangsu Retek Motion Co., Ltd.Reservados todos los derechos. Fabricantes de motores personalizados OEM para drones multirrotor industriales


 Ponte en contacto
 English
 Deutsch
 中文简体
 Español


